
关节药物模型需要保留多组织作用
关节疾病涉及软骨、软骨下骨和滑膜等组织,其细胞组成、营养条件及承受的机械刺激并不相同。太原理工大学(Taiyuan University of Technology)、山西医科大学第二医院与香港中文大学(The Chinese University of Hong Kong)的研究人员发表综述,讨论关节芯片如何同时表现这些差别。文章重点是模型设计,尤其关注多组织相互作用与力学环境。
单独的软骨或滑膜培养可以回答局部问题,但难以表现整个关节中组织之间的信号交换。综述指出,一些多组织芯片已经把软骨、骨或滑膜放在相通的区域中,各组织仍需要合适的培养环境和交流条件。评价药物影响时,还需要知道不同组织接受了什么刺激,以及观察到的变化来自哪里。
作者提出三个设计重点:表现关节组织的三维结构,对局部机械环境进行控制,并保留组织间交流。软骨需要的压缩环境与滑膜周围的流动环境不同,组织间相互作用也会改变炎症、退变和修复过程。模型应让这些条件可以分别设定、测量和解释。
让不同区域承受不同的机械刺激
关节运动带来压缩、剪切等多种作用。综述讨论了现有机械刺激系统的限制:统一加载容易让不同组织经历相同变形,而真实关节中的应变分布并不均一。对多组织模型而言,机械控制需要与各组织的空间位置对应。
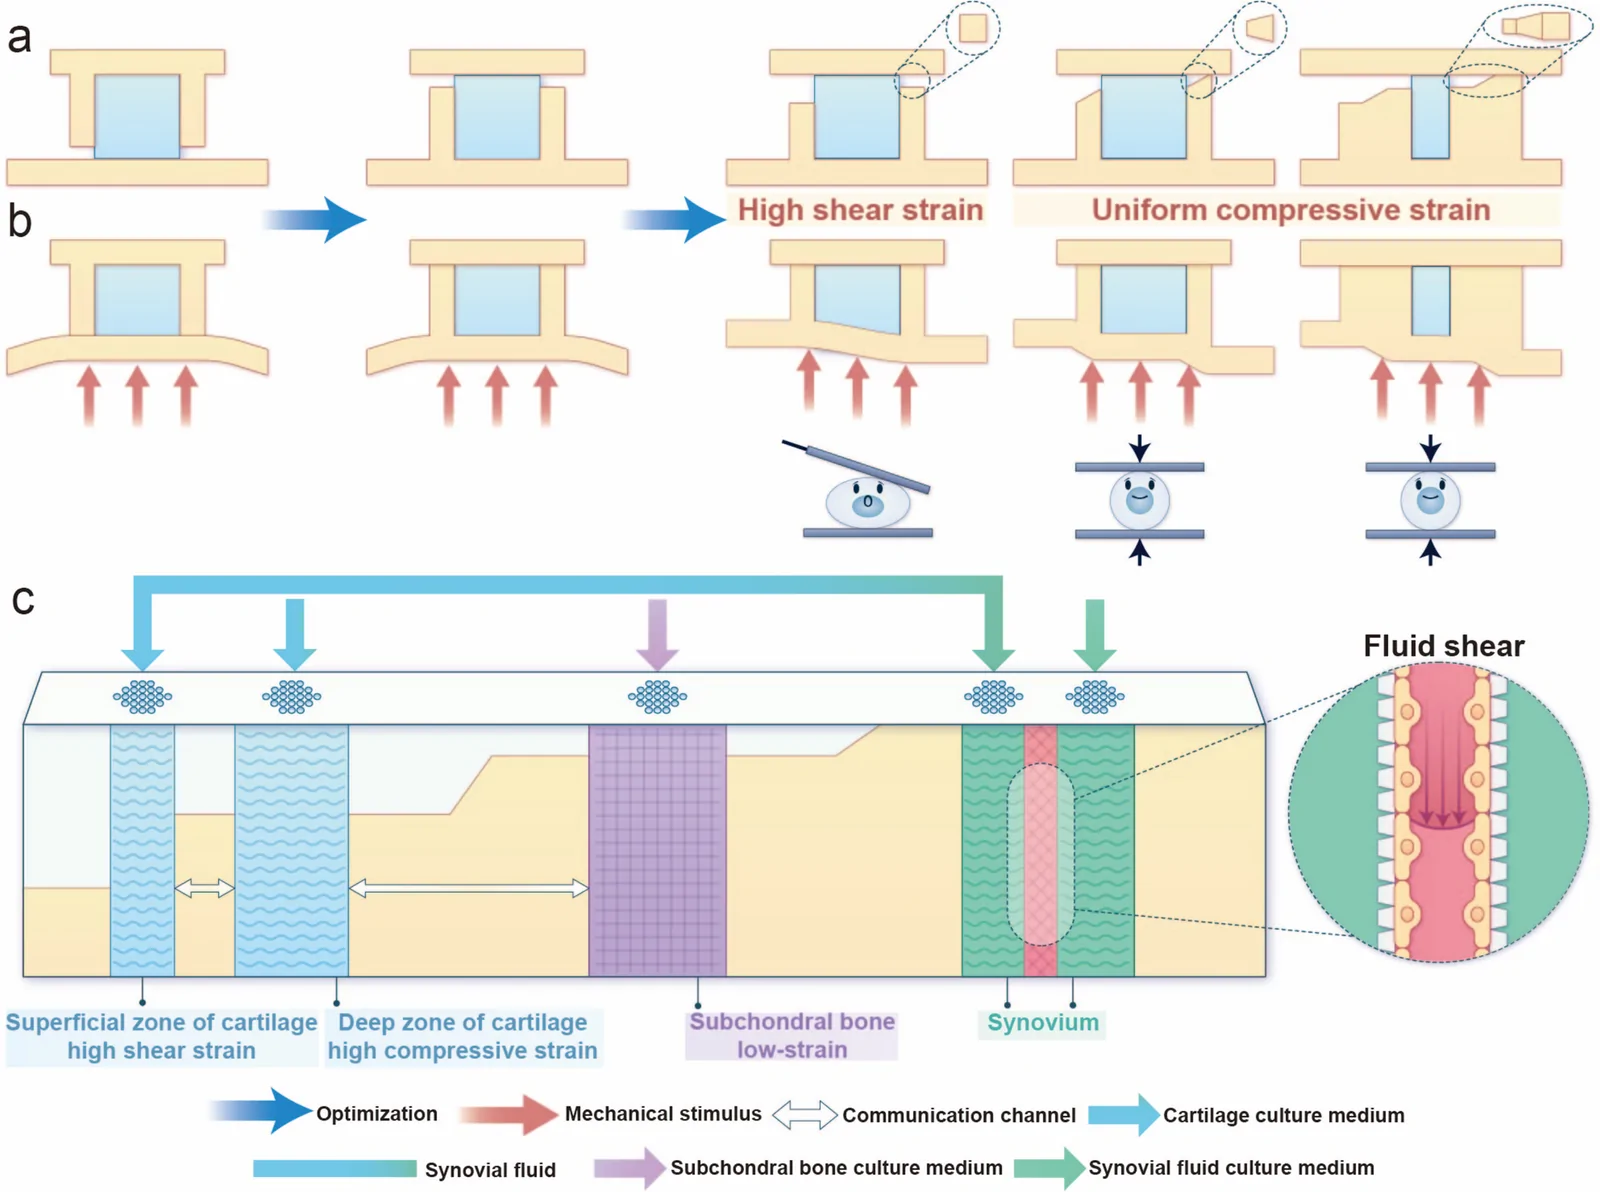
为此,作者提出阶梯式结构支柱的思路。支柱高度、倾斜方向与局部结构可以改变组织区域的变形,使一部分区域受到较大的剪切,另一部分区域主要受到压缩。图示将浅层软骨、深层软骨、软骨下骨和滑膜分开安排,尝试用同一装置表现不同力学条件。
这种方案源于已有单组织压缩设计的演变,但综述进一步将它扩展为多组织概念。文章提供的是结构与受力示意,并没有报告该整体方案的制造结果、实际应变测量或药物响应。它提出了可检验的设计目标,后续需要用实际应变和药物响应测量检查这套方案。
窄屏可横向滑动查看完整图表。
营养供应与组织交流需要同时保留
不同关节组织对培养环境的要求各异。若全部共用一种培养液,可能使某类细胞的培养条件不合适;若完全分隔,又会失去研究组织间交流的机会。综述因此讨论如何分别供给营养,同时保留组织之间的可溶性信号交换。
作者提出表面渗透供给方案,把各组织所需的培养环境从表面引入,同时在组织之间保留交流通道。这一安排与阶梯支柱结合后,机械加载和营养供应分别由结构中的不同部分承担。Fig. 6 用图示说明各类培养液、滑液环境和交流区域的位置。
设计也需要考虑营养与氧的供给距离,以及连续培养过程中组织是否仍保持稳定。分开的入口和相通的组织区,需要在供给各组织的同时维持物质交换。文章将局部供给、空间结构和物质交换作为同一模型中需要共同解决的事项。
从结构设想到可比较的药物实验
综述将多组织关节芯片的潜在用途放在疾病机制和药物评价中。模型若能保留不同组织对机械和炎症环境的反应,就有机会比较药物对局部组织及组织间作用的影响。实现这一用途还需要可重复的细胞来源、培养条件和测量指标。
产业应用讨论涉及模块化、标准化以及与现有实验工具相容等要求。对具体项目而言,需要明确每个模块代表的组织、可施加的刺激和可读取的结果,再比较不同批次或不同实验室的数据。更多模块会增加研究内容,也会增加解释差异的难度。
细胞来源也是综述提出的实际难题。原代软骨细胞的数量与供者依赖限制了扩大实验;间充质干细胞和诱导多能干细胞是候选来源,但分化后的成熟度、操作复杂性和成本仍需解决。文章同时提到动物来源细胞在早期模型中的用途,保留了它们与人细胞之间的物种差别。
芯片产生的检测样本往往很少。综述因此提出,检测需要与实验室已有工具相容,也可考虑片上传感器直接监测部分生化指标。稳定取得可比较的微量结果,有助于区分不同培养腔室中的变化。
文章提出的下一代关节芯片,把三维组织、分区机械控制和独立供给放到同一设计中。它的价值在于明确后续实验应逐项检验什么:各组织能否稳定维持、加载是否达到预期、交流是否可测,以及这些条件是否适合具体的药物比较。